


Um robô fino como uma película começou a nadar usando músculos vivos que se contraem quando recebem flashes de luz
Engenheiros do MIT criaram nadadeiras com células musculares sensíveis à luz e demonstraram movimentos controlados num pequeno labirinto aquático
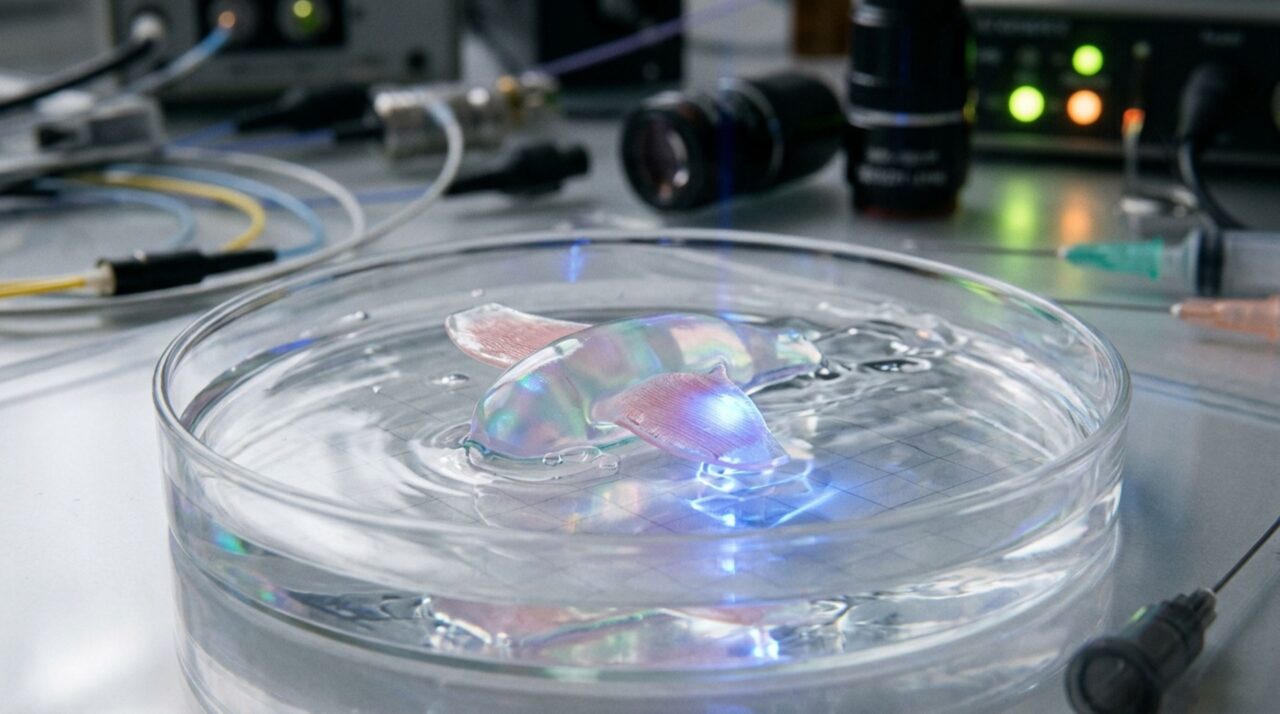
Engenheiros do Instituto de Tecnologia de Massachusetts (MIT) desenvolveram um robô biohíbrido nadador que utiliza células musculares vivas para se movimentar. Com duas nadadeiras feitas de gel e tecidos sensíveis à luz, o dispositivo conseguiu atravessar um pequeno labirinto aquático. A pesquisa, publicada em setembro de 2026, demonstra como estruturas biológicas podem substituir motores convencionais em máquinas extremamente delicadas.
Como o robô biohíbrido nadador foi desenvolvido pelos engenheiros do MIT?
O protótipo possui uma estrutura flexível de hidrogel, aproximadamente do comprimento e da largura de um chiclete em lâmina. Suas duas extremidades funcionam como nadadeiras independentes, revestidas por camadas de células musculares esqueléticas cultivadas em laboratório, muito mais finas que um fio de cabelo.
A equipe liderada pela engenheira Ritu Raman buscava superar uma limitação dos robôs biohíbridos anteriores: a necessidade de grandes blocos musculares tridimensionais. Ao distribuir as células em películas finas, os pesquisadores conseguiram aproveitar melhor a força produzida pelas contrações, reduzindo a quantidade de tecido necessária.
Como flashes de luz fazem o robô biohíbrido nadador mudar de direção?
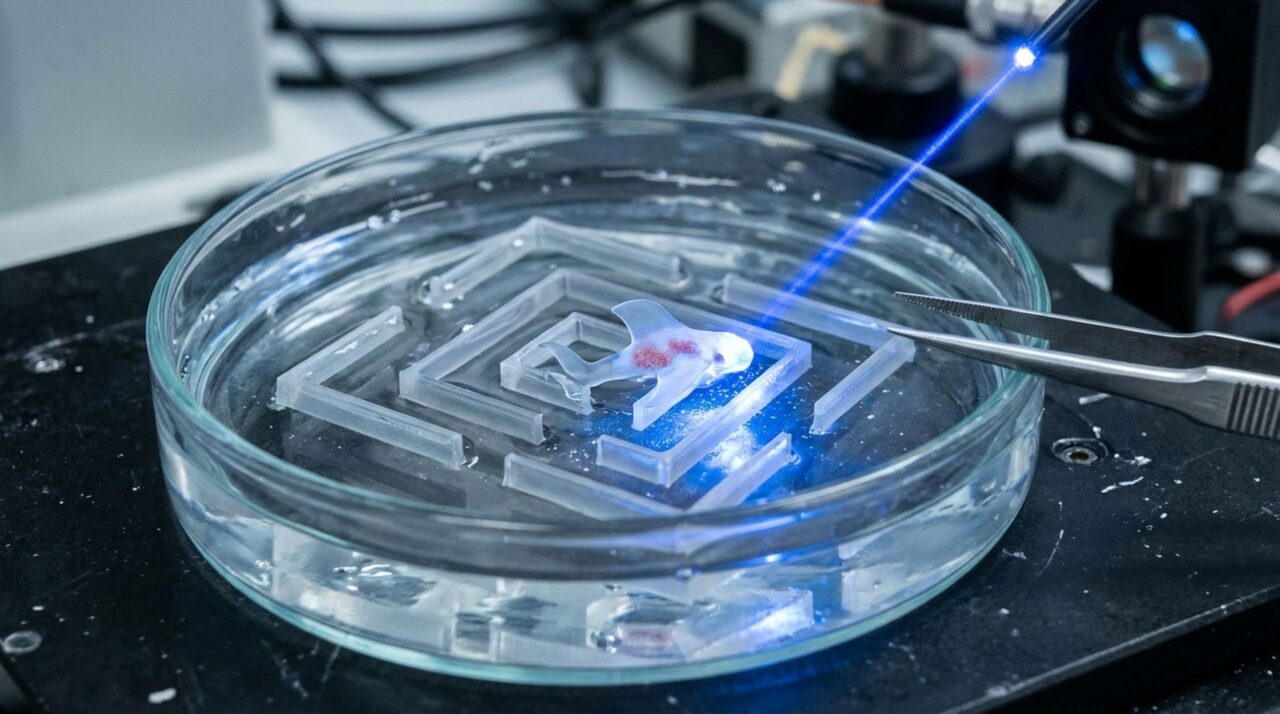
As células musculares foram geneticamente modificadas para responder à iluminação. Quando recebem pulsos luminosos, contraem-se e provocam o movimento da nadadeira correspondente. Alterando a frequência dos flashes e escolhendo qual lado iluminar, os pesquisadores controlam velocidade e direção.
O funcionamento depende de cinco elementos integrados:
- Duas nadadeiras flexíveis com músculos independentes;
- Células modificadas para responder à luz azul;
- Microcanais que orientam o crescimento das fibras;
- Pulsos luminosos que regulam as contrações;
- Uma estrutura de gel que transmite força à água.
Por que a rigidez do gel influencia tanto a capacidade de nadar?
Inicialmente, os engenheiros utilizaram fibrina, um gel muito macio que também aparece em processos biológicos de coagulação. Entretanto, a força exercida pelos músculos provocava deformações excessivas, fazendo a estrutura perder sua forma antes de transmitir movimentos eficientes.
A solução envolveu metacrilato de gelatina, conhecido como GelMA. Os pesquisadores ajustaram sua rigidez e produziram sulcos microscópicos com fundo quadrado. Esses canais orientaram o alinhamento das células, favorecendo a formação de fibras musculares capazes de atuar conjuntamente e movimentar as nadadeiras.
Qual estudo científico comprovou a movimentação do robô biohíbrido nadador?
A pesquisa foi conduzida por Maheera Bawa, Arielle Berman, Laura Schwendeman, Ferdows Afghah, Seanbiron Johnson e Ritu Raman. O estudo publicado na revista Advanced Functional Materials, em setembro de 2026, apresentou experimentos sobre eficiência, durabilidade e controle de estruturas musculares bidimensionais.
Os cientistas compararam diferentes formulações de gel, espessuras e padrões microscópicos. Também utilizaram simulações computacionais para prever a deformação das nadadeiras. Em seguida, testaram o dispositivo numa placa com água e obstáculos, conduzindo sua trajetória por meio de uma fonte luminosa movimentada manualmente.
Quais números mostram o desempenho do robô biohíbrido nadador?
Cada nadadeira tinha aproximadamente 15 milímetros de comprimento, sete milímetros de largura e meio milímetro de espessura. As camadas musculares apresentavam espessura inferior a 15 micrômetros. Apesar dessas dimensões reduzidas, o protótipo alcançou quatro comprimentos corporais por minuto.
O novo material também ampliou a durabilidade dos atuadores musculares: enquanto estruturas anteriores perdiam sua integridade em menos de dez minutos após serem liberadas do suporte, as novas películas permaneceram funcionais por mais de 30 dias em condições laboratoriais.
| Característica do protótipo | Resultado experimental |
|---|---|
| Espessura do hidrogel | 0,5 milímetro |
| Dimensões de cada nadadeira | 15 × 7 milímetros |
| Espessura do tecido muscular | Menos de 15 micrômetros |
| Velocidade máxima | 4 comprimentos corporais por minuto |
| Durabilidade do atuador | Mais de 30 dias em laboratório |
Por que máquinas com músculos vivos podem realizar tarefas delicadas no futuro?
A principal vantagem potencial está na combinação entre flexibilidade e resposta controlável. Tecidos vivos podem adaptar-se a determinados estímulos, enquanto estruturas de gel apresentam menor rigidez que componentes metálicos. Futuramente, sistemas semelhantes poderiam auxiliar no monitoramento ambiental e na exploração de espaços frágeis.
Entretanto, o robô ainda depende de iluminação externa e condições adequadas à sobrevivência celular. Seu deslocamento é lento, e a demonstração ocorreu num ambiente laboratorial controlado. Os próximos desafios incluem melhorar a velocidade, desenvolver controles embarcados e ampliar a autonomia antes de considerar aplicações práticas fora do laboratório.


Os comentários não representam a opinião do site; a responsabilidade pelo conteúdo postado é do autor da mensagem.
Comentários (0)