

Robô de 1 grama consegue subir um degrau de escada sozinho: motor elétrico controla a altura do salto com precisão de centímetros
Robô de 1 grama desenvolvido na Universidade de Washington usa motor elétrico em vez de mola para subir degraus de 17 cm com precisão de centímetros
O que você vai ver
- Como um motor elétrico substitui as molas usadas em outros robôs saltadores.
- Qual altura de degrau o robô já conseguiu vencer em testes.
- Como o robô se reequilibra sozinho depois de cada pouso.
- Quais limitações a versão atual ainda tem.
- O que a equipe planeja adicionar para torná-lo totalmente autônomo.
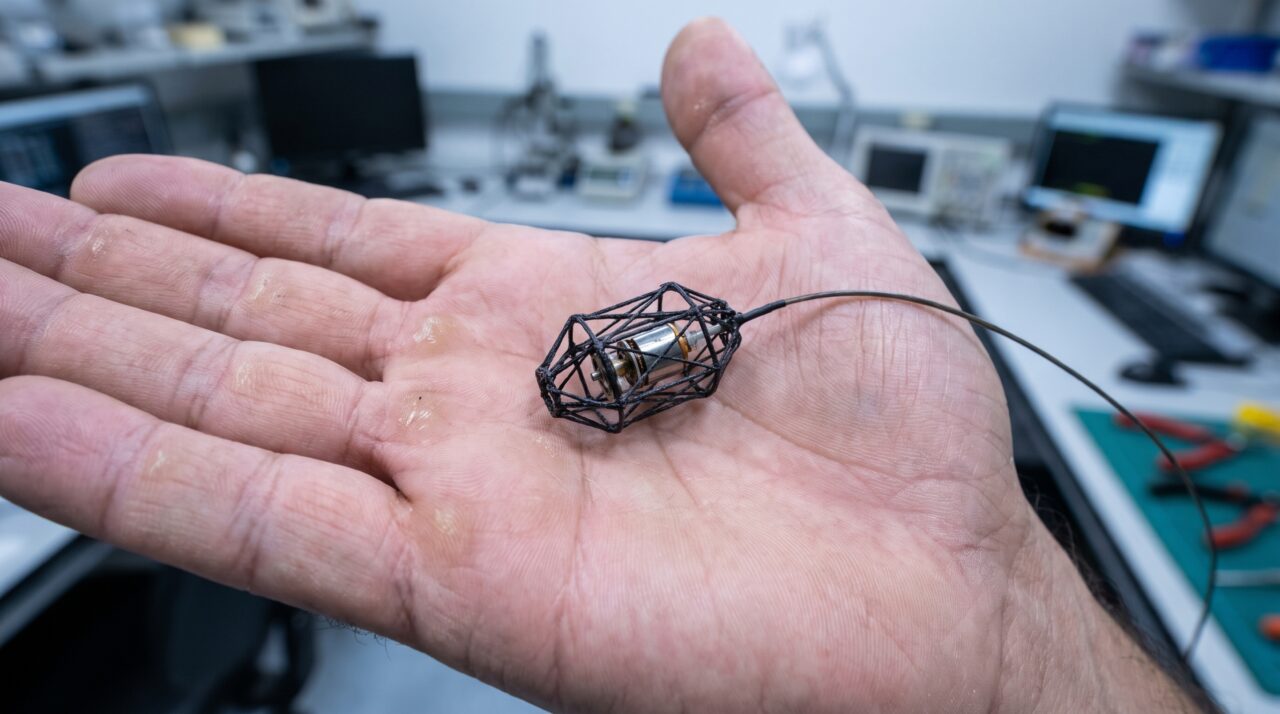
Um robô saltador de aproximadamente 1 grama, batizado de DirectHop, conseguiu subir um degrau padrão de escada usando um motor elétrico que controla a altura de cada salto com precisão de centímetros, um avanço que pode abrir caminho para enxames de exploradores descartáveis.
Como o motor substitui as molas de outros robôs saltadores?
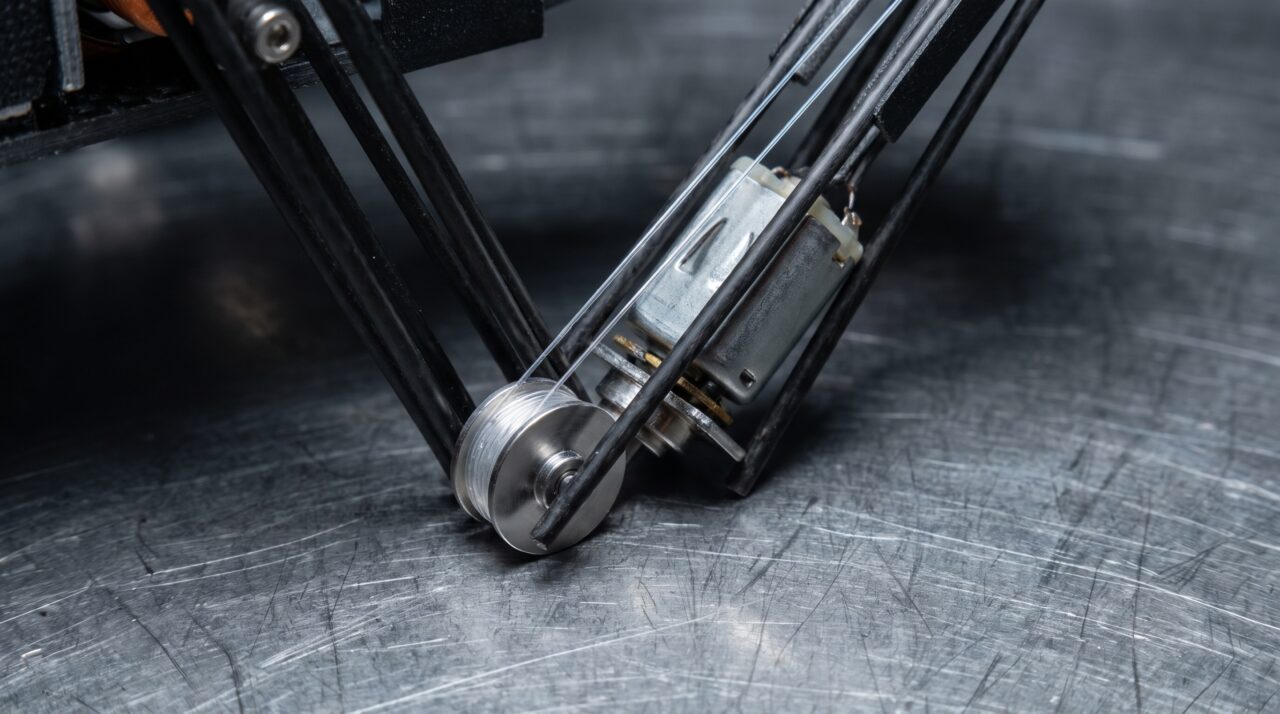
Desenvolvido por uma equipe da Universidade de Washington liderada pelo engenheiro Sawyer Fuller, o DirectHop abandona o mecanismo de mola usado em outros robôs saltadores e recorre a um pequeno motor elétrico que enrola uma linha de pesca em torno de uma polia, puxando o corpo do robô para cima com um controle de altura muito mais fino do que o permitido por sistemas baseados em energia armazenada em molas.
Engineers at the University of Washington have developed DirectHop, a 1-gram hopping robot with a tiny electric motor, three folding legs, and a protective cage that fits in the palm of a hand. Unlike most hopping robots that use a fixed spring mechanism, DirectHop controls jump height and distance by varying the electric current to its motor, allowing precise small hops as well as jumps high enough to clear a standard stair step. The robot launches itself upward using a pulley and string system rather than pushing off the ground. Landing recovery is handled by the same motor shifting the robot’s center of gravity until it rolls upright, succeeding in about 90% of cases. The protective cage, inspired by box turtles, is made from 0.25mm flexible carbon fiber rods. The current prototype requires an external power source, but future versions will incorporate solar cells, a battery, retractable feet, and navigation sensors. The researchers estimate each robot could eventually cost around $10, enabling large swarms for environmental monitoring, industrial inspection, and exploration in hard-to-reach locations.
— Interesting Engineering (@IntEngineering) October 13, 2026
Qual altura de degrau o robô já venceu?
Com a ajuda de uma pequena rampa posicionada sob sua base, o robô conseguiu saltar o suficiente para vencer um degrau de 17 centímetros, medida próxima da altura padrão de um degrau residencial, realizando múltiplos saltos em sequência até completar a subida.
Como ele se reequilibra depois de cada pouso?
Depois de aterrissar, o DirectHop não depende de sensores sofisticados para se recompor: ele apenas vibra o próprio corpo até se reposicionar em pé, movimento simples que permite se preparar para o salto seguinte sem precisar de um sistema externo de correção de postura.
Quais limitações a versão atual ainda tem?
Os protótipos atuais ainda dependem de um cabo externo para receber energia e de instruções enviadas por um laptop próximo, e o robô não tem como se orientar ou escolher uma direção além de um giro aleatório provocado pela própria vibração ao se levantar, restrições que a equipe já identificou como próximos obstáculos a vencer.
O que a equipe planeja adicionar para torná-lo autônomo?
Os pesquisadores trabalham agora em células solares e uma bateria embarcadas, um motor de vibração dedicado a girar o robô na direção desejada, pequenos pés retráteis para ajustar o ângulo de cada salto e uma câmera miniaturizada, conjunto de melhorias que, segundo Fuller, deve permitir que o DirectHop suba escadas de forma totalmente autônoma no futuro.
Soluções de engenharia em miniatura que resolvem problemas de mobilidade também aparecem na reportagem sobre as células de plástico que travam partículas de solo e evitam que estradas afundem.
Mais detalhes sobre o projeto estão disponíveis na reportagem original da Universidade de Washington.


Os comentários não representam a opinião do site; a responsabilidade pelo conteúdo postado é do autor da mensagem.
Comentários (0)